车联网高移动性场景下的边缘节点切换,核心思路不是等信号断了再换,而是提前预判、协同预迁移,把切换决策从“被动响应”变成“主动规划”。
车辆以120km/h行驶时,每秒钟位移超过30米,边缘节点的覆盖半径通常只有几百米,这意味着从触发测量到完成切换,留给系统的时间窗口非常窄,如果沿用传统移动网络的处理逻辑,数据中断、算力迁移失败、端到端时延抖动几乎是必然结果,本文不绕弯子,直接拆解高移动性场景下边缘节点切换的难点、主流方案对比,以及实际可落地的调参思路。
车联网边缘节点切换,难在哪
要理解切换策略,先得明白痛点来自哪里,归纳起来是三件事:移动速度快、业务要求高、环境变化杂。
位置变化速度远超传统网络设计假设
传统蜂窝网络为步行或车载低速场景设计,切换周期以数百毫秒甚至秒级计算,车联网场景下,车辆在高速公路上的时速普遍在80-120km/h,在测试场或特定园区内更可达到130km/h以上,每秒钟穿越多个小区边界,信号强度曲线变化极快。
行业共识认为,当车速超过100km/h时,边缘节点的有效服务时间可能不足10秒,这意味着,靠“发现信号变差再切换”的老办法必然导致业务体验断崖式下跌。
车辆频繁跨越边缘节点覆盖边界
边缘节点的覆盖范围比基站更小,基站覆盖半径动辄数百米到公里级,边缘节点往往只有200-500米,高速公路上每隔几百米就部署一个边缘节点,车辆在短时间内会连续穿越多个节点边界,每一次穿越都是一次切换决策,决策频率极高。
车载业务的连续性要求极高
车联网业务不是刷视频,中断两秒还能缓冲,以协同驾驶为例,车辆之间需要以毫秒级间隔交换位置、速度、刹车意图等信息,如果边缘节点切换导致数据通路中断超过50毫秒,就可能影响编队行驶的安全性,这在业界被视为高移动性场景不同于普通移动互联网业务的核心差异。
车联网边缘节点切换方案对比
目前主流的方案可以按决策依据划分为三类:基于位置预测的切换、基于信号测量的切换、基于业务感知的切换。
| 方案类型 | 决策依据 | 优点 | 局限性 |
|---|---|---|---|
| 位置预测切换 | GPS/高精地图+车辆轨迹 | 提前量充足,切换从容 | 依赖定位精度,隧道内失效 |
| 信号测量切换 | RSRP/RSRQ等无线指标 | 直接反映信道质量 | 反应滞后,高速下易失败 |
| 业务感知切换 | 业务类型+服务质量要求 | 按需分配,资源利用效率高 | 实现复杂度高,需跨层协同 |
基于位置预测的切换:给车辆“指路”
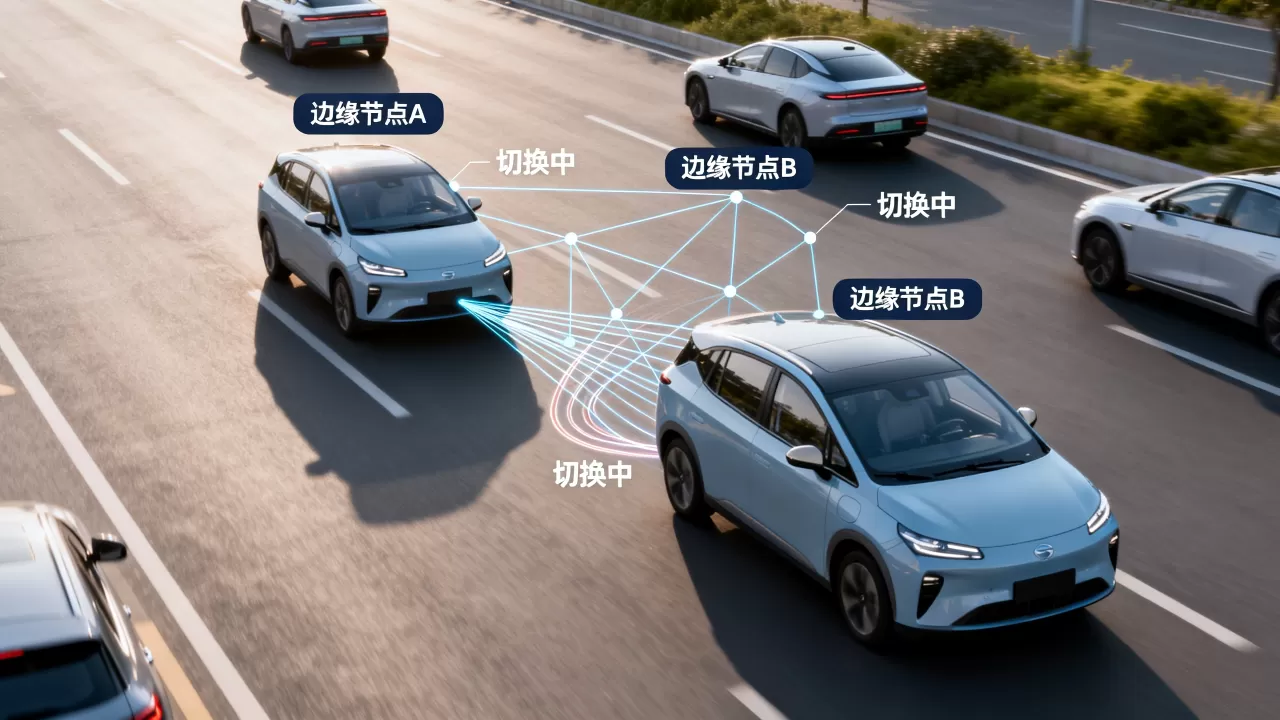
这种方式的核心逻辑是:车联网平台或路侧单元根据车辆的实时位置、速度和行进方向,提前计算出车辆即将到达的下一个边缘节点,在车辆尚未离开当前节点覆盖范围时,就启动目标节点的资源预留和数据预迁移。
实操中的典型流程是:
- 车辆周期性上报位置和航向角(频率通常在10-20Hz)
- 边缘控制器依据高精地图匹配车辆所在的虚拟车道和路段
- 预测车辆在未来2-3秒内的位置,确定候选目标节点
- 提前向目标节点发送上下文信息和数据副本
- 当车辆进入重叠覆盖区时,直接切换数据通路
这种方式的优势在于“预见性”。提前500毫秒完成预迁移,比事后300毫秒内完成切换更可靠。
基于信号测量的切换:老实但反应慢
借鉴传统移动网络的测量上报和事件触发机制,车辆持续测量周边节点的参考信号强度,当邻节点信号优于当前服务节点且满足一定偏移量时,触发切换请求。
这种方式在高移动性场景的痛点在于:车辆速度快时,信号强度的变化速率远快于测量上报周期,30毫秒的测量间隔内,车辆已经移动了1米多,信号强度可能变化了数个dBm,测量结果的时效性不足。
基于业务感知的切换:按需分配,避免资源浪费
不是所有业务都需要低时延保障,车载信息娱乐系统可以容忍数百毫秒中断,而协作式感知要求端到端时延低于20毫秒,业务感知方案在切换决策中加入业务优先级和时延敏感度维度,低优先级业务可延迟切换或走更远路径,高优先级业务则走预迁移快通道。
这种方式被认为最符合车联网长期演进方向,但落地难度在于需要应用层与网络层的深度协同,当前标准化工作仍在推进中。
切换参数怎么调:从标准到实操
切换策略不落地,等于纸上谈兵,根据3GPP相关标准及国内车联网测试区的公开实践经验,以下几个参数直接影响高移动性场景下的切换成败。
测量上报周期:越快不代表越好
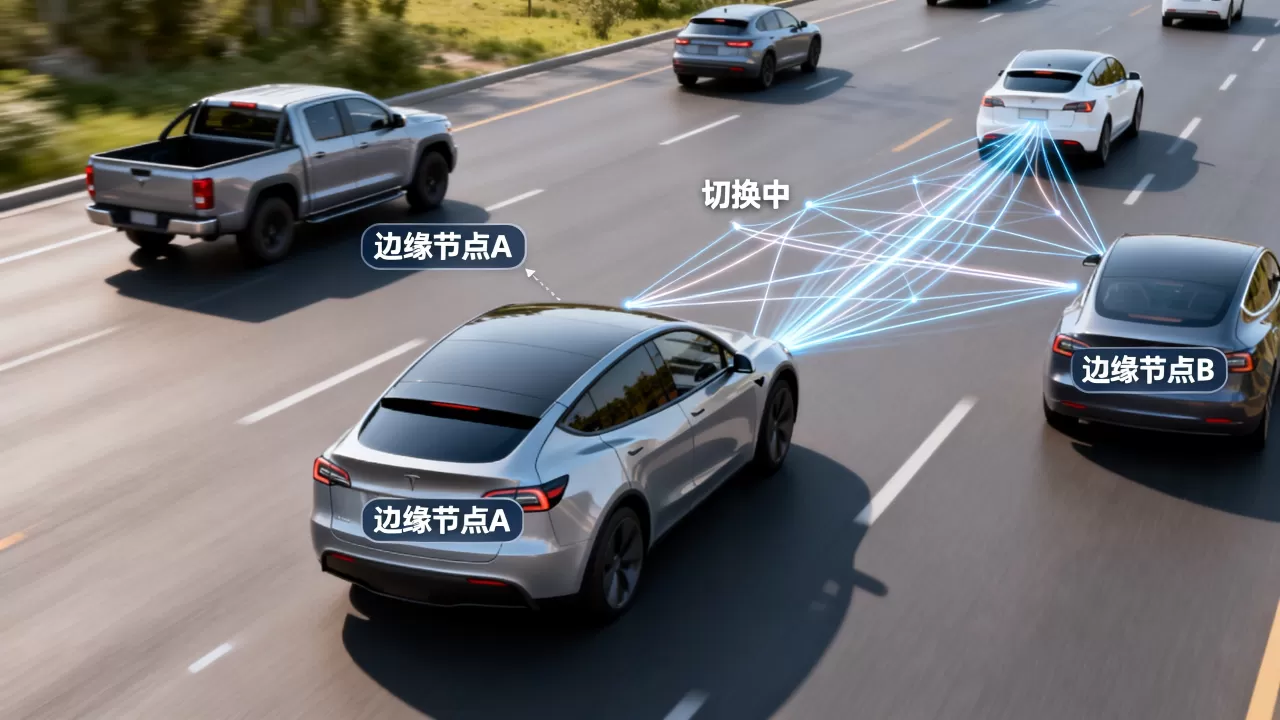
将测量上报周期从默认的200ms压缩到40-80ms,可以显著提升对信道变化的追踪能力,但过高的上报频率会消耗大量空口资源和终端电量,实测经验表明,高速场景下80-100ms的上报周期是一个比较合理的折中值。
切换偏移量:设定合理的滞后边界
偏移量(CIO)设置过大,切换过度保守,容易错失最佳切换时机;设置过小,则导致频繁切换,即“乒乓效应”,在车联网高移动性场景中,建议偏移量在1-2dBm之间选择,并配合时间迟滞(TTT)使用,TTT的设置尤为关键,高速场景下TTT建议缩短至80-160ms,确保条件满足后能快速完成切换。
事件触发类型的选择
传统A3事件(邻节点信号优于服务节点)仍然是主流选择,但很多方案开始融合A4事件(邻节点信号绝对值超过阈值)作为辅助判断条件,这可以在信号整体偏弱的路段提前触发切换,而不必等待相对比较结果。
不同移动场景下的差异化切换策略
高速公路、城市快速路、交叉路口这三种典型场景,移动特征差异很大,需要区别对待。
高速公路车联网边缘计算节点怎么选
高速场景最显著的特征是线性移动、速度稳定、方向可预测,车辆沿道路呈队列分布,边缘节点的布局一般沿路侧线性排列。
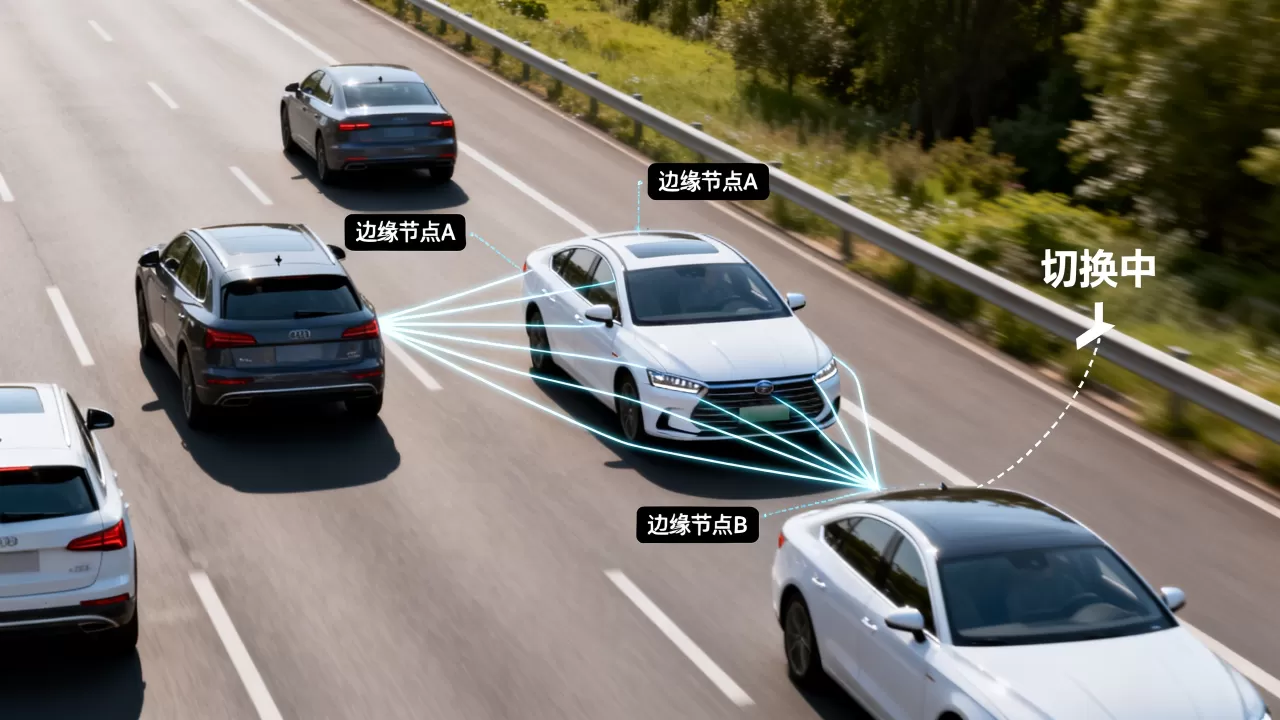
在这种场景下,切换策略的核心是按行驶方向做批次预迁移,即当队列头车接近切换区域时,后续车辆的切换以相同路径执行,边缘控制器通过聚合车队信息,可以同时为多辆车启动切换准备,大幅降低切换信令的重复开销。
在边缘节点选型方面,需要重点考虑节点覆盖距离是否与道路曲率匹配。平直路段的节点间距可放大,弯道和匝道区域必须加密部署,否则切换预判精度会大幅下降。
城市路口车联网边缘切换:短距离、多方向
城市交叉路口的特点是车辆方向不确定、速度波动大,左转、右转、直行的轨迹差异极大,位置预测算法基于历史轨迹的精度会明显下降。
针对路口场景,业界普遍采用多方向候选节点并行预迁移策略,即同时向两个以上可能的前进方向节点推送数据副本,车辆完成转向后再确认主用节点,丢弃非目标节点的预迁移数据,这种策略会增加边缘节点的存储和传输开销,但显著提高了切换成功率。
隧道和弱定位区域的兜底机制
GPS信号无法覆盖的隧道场景是位置预测方案的硬伤,这种情况下,需要切换到基于信号测量的切换模式,并提前在隧道入口处做好多节点资源备份,据公开报道,国内多条智慧高速公路在隧道段均部署了冗余边缘节点,切实保障车辆进出隧道时的业务不中断。
5G车联网边缘节点切换延迟优化的关键步骤
当前5G车联网边缘节点的部署架构中,用户面功能(UPF)与边缘节点往往是一体化部署的,切换优化的核心在于用户面路径的快速切换,具体操作分为以下步骤:
- 预检查目标节点的负载状况和算力资源剩余量
- 通过控制面信令提前建立目标节点的用户面通路
- 在源节点执行上下文冻结和数据导出
- 在目标节点执行上下文恢复和数据补传
- 切换完成后,由目标节点主动向应用层上报新通路状态,触发车载终端的IP地址或会话更新
整个流程的理想目标是数据面中断时延控制在20ms以内,控制面总切换时延在50ms以内,当前相当一部分公开测试结果已经验证了该目标的可行性。
关于车联网高移动性边缘切换的常见疑问
Q:车联网边缘节点切换和基站切换是一回事吗?
不是一回事,基站切换解决的是无线信号连接的连续性,边缘节点切换解决的是边缘计算服务(如数据处理、消息分发)的连续性,在车联网部署中,它们可能会同时发生,也可能只发生其一,理想状态下,边缘节点切换可以与基站切换联动编排,据工信部公开数据,近年来国内车联网路侧部署规模持续扩大,基站与边缘节点的协同方案也从试验走向了小规模商用,如果两者切换节奏不一致,会导致车辆虽然连接到了新基站,但边缘计算服务仍停留在旧节点,数据通路反而被拉长,也谈不上降低延迟。
Q:路侧边缘节点切换失败的主要后果是什么?
切换失败最直接的后果是车载业务的数据通路中断,轻则导致一段时间的服务空白,重则造成编队行驶中的车辆控制指令丢失,失败的切换还会触发重连流程,进一步消耗时间资源和信令资源,多数情况下,一次切换失败可能导致几十到几百毫秒的业务中断,对于安全类应用来说这个量级的延迟很难被接受,业界普遍采用预迁移加快速回滚的双保险机制来降低风险。